GPS 포지셔닝에 4 개의 위성이 필요한 이유는 무엇입니까?


52

GPS 포지셔닝 알고리즘에 대한 질문이 있습니다. 3D 포지셔닝에 대해 읽은 모든 책에서 우리는 네 개의 위성이 필요하며 그 이유를 이해하지 못합니다.

x, y, z의 세 가지 변수를 계산해야합니다. 우리는 위성이 언제 지구로 신호를 보내는 지 알고 있으며 그것을받을 때 PRN 발생기의 이동을 확인하여 신호가 지구로 이동하는 시간을 측정 할 수 있습니다. 어떤 목적을 위해 네 개의 위성이 필요합니까?


x, y 및 z를 계산할 필요는 없습니다. x, y, z 및 시간 을 계산해야합니다 . 이유는 @starblue 답변을 참조하십시오.
— chessofnerd

답변:


58

M'vy의 답변 에 추가 할 그래픽 입니다.

에서 Geocommon 의 :

여기에 이미지 설명을 입력하십시오

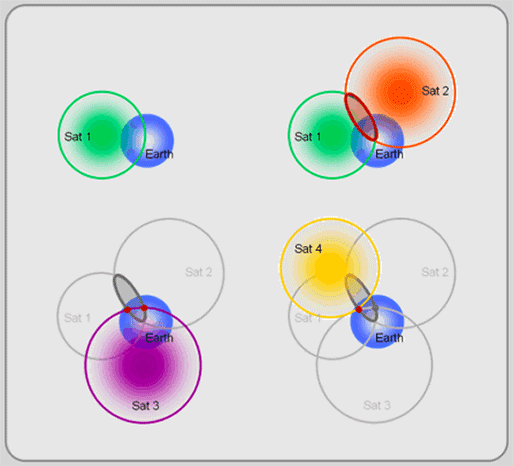
이것은 첨단 삼각 분할 버전trilateration이라고합니다. 첫 번째 위성은 구의 어딘가에 위치합니다 (그림의 왼쪽 상단). 두 번째 위성은 두 위성 구의 교차점 (오른쪽 상단)으로 생성 된 원으로 위치를 좁 힙니다. 세 번째 위성은 선택을 가능한 두 지점 (왼쪽 아래)으로 줄입니다. 마지막으로, 네 번째 위성은 타이밍 및 위치 수정을 계산하고 나머지 두 지점 중 하나를 사용자의 위치 (오른쪽 아래)로 선택합니다.

최신 정보

RK가 지적했듯이, 이것은 삼각 측량의 형태 가 아닙니다 . GPS가 4 개 이상의 위성을 활용하는 경우에도 GPS가 사용하지 않는 다중 측량 과는 달리 여전히 3 계측을 수행하고 있습니다.

다중 위치 계산 은 3 개 이상의 사이트 에서 비행 시간의 거리 또는 절대 측정 을 사용하는 삼각 계산 또는 절대 각도 측정을 사용하는 삼각 측량 과 혼동해서는 안됩니다 . 이 두 시스템 모두 라디오 내비게이션 시스템과 공통으로 사용됩니다. trilateration은 GPS의 기초입니다.


3
멋진 그래픽 +1. 인용 된 텍스트에 문제가 있습니다. 삼각 측량은 첨단 삼각 측량 버전이 아닙니다. 완전히 다른 짐승입니다.
— RK

1
멋진 그래픽 @kirk
— Ragi Yaser Burhum

1
기술적으로 당신은 지구의 중심에서 6,371km에 가까운 지점에서 당신이 가정하면 (지상 경계 장치에서만 작동) 4 번째를 떠날 수 있습니다
— ratchet freak

9
이 답변이 기술적으로 잘못되었다고 생각합니다. GPS가 작동하기 위해 수신기는 위성이 생성하는 것과 동일한 코드를 생성하고 생성 된 코드와 수신 된 코드를 비교하여 시간 차이와 위성으로부터의 거리를 계산합니다. 이것이 작동하려면 TIME을 알아야합니다. (GPS 시간은 매우 정확합니다.) X, Y, Z 및 TIME을 해결하기 때문에 위치를 계산하는 데 필요한 최소 위성 수는 4입니다. 당신은 지구 표면이나 우주에서 모호한 위치를 얻습니다.이 중 하나를 사소하게 무시할 수 있습니다.
— Alex Leith

1
@AlexLeith와 동의 함. 지금까지이 답변이 여전히 가장 유용하지만 여전히 기술적으로 잘못되었습니다. 정확한 시계가 있다면 위성 3 개만 있으면됩니다. 정확한 시계가없는 경우 네 번째 위성이 필요합니다.
— zaTricky

38

네 번째 위성이 필요한 주요 이유는 타이밍 수정입니다. 위성의 정확한 위치와 속도를 아는 경우, trilateration은 실제로 2 포인트를 줄 것이지만 일반적으로 불가능하거나 불가능한 속도가 있습니다. 그러나 GPS 수신기는 위성 신호를 수신하는 데 걸리는 시간을 사용하여 위성까지의 거리를 결정합니다. GPS 수신기 시간에 경미한 오류조차도 세 개의 위성 만있는 경우 큰 오류가 발생하여 불확실성이 큰 대역이됩니다.


29

한 위성의 각 데이터가 위성 주변의 구체에 놓이기 때문에 네 개의 위성이 필요합니다. 교차점을 계산하여 가능성을 단일 지점으로 좁힐 수 있습니다.

두 개의 위성 교차로가 원을 그리게합니다. (모든 포인트 가능)

세 개의 위성 교차로가 두 개의 가능한 지점에 있습니다.

마지막 위성은 정확한 위치를 알려줍니다.

운전할 때와 같이 이미 고도를 알고있는 경우 네 개의 위성을 사용하지 않아도됩니다.지면을 마지막 교차로로 사용할 수 있습니다. 그러나 지상에 묶여 있지 않기 때문에 비행기 에서이 작업을 수행 할 수는 없습니다.


지면의 높이는 극단적 인 경우에 비행기만큼이나 높이가 다르므로지면의 고도는 어떻게 알려져 있습니까?
— jk.

@jk GPS 장치에 운전 맵이 있으면 두 가지 솔루션 근처에있는지면 수준을 알 수 있습니다. 하나는 분명히 다른 것보다 낫습니다.
— M'vy

2
이것은 잘못이다. 타이밍에는 네 번째 위성이 필요합니다. 휴대 전화에는 GPS 작동에 필요한 원자 정확도를 갖춘 온보드 시계가 없습니다. 네 번째 위성을 사용하면 x, y, z 및 t에 대한 선형 방정식 세트를 동시에 단독화할 수 있습니다. 지구 표면에 있다고 가정하면 구 / 위치 예제가 잘못된 경우 비트를 방정식에서 제거 할 수 있다고 가정합니다.
— chessofnerd

16

실제로 위성에서 시간 x, y, z 및 t의 네 가지 좌표를 결정해야합니다.

시계가 너무 정확하지 않아 장치 내부에서 시계를 사용할 수 없습니다. 석영 크리스탈에 의해 생성되는 반면, 몇 미터의 원하는 정밀도를 위해서는 위성에 사용되는 것과 같은 원자 시계가 필요합니다.


3D 위치를 결정하려면 거리가 지정된 경우 평면에서 세 번째 점을 결정하는 데 최소한 3 개의 점이 필요한 것과 같은 방법으로 위성이 4 개 필요합니다. 위치가 결정되면 시간을 결정하기 위해 하나의 위성 만 필요합니다.
— naught101

2
@starblue가 암시 하듯이 시간이 없으면 위치 를 결정할 수 없으므로 논리가 역전됩니다.
— zaTricky

예, 위성이 서로에 대해 관심 지점으로 이동하고 전송이 '동시'가 아니기 때문에 위치 좌표와 동시에 시간을 해결해야합니다.
— Dave X

8

>> 3 위성 이면 충분합니다


글로벌 포지셔닝 시스템 (들)은 '지구 중심의 지구 고정 xyz 3D 직교 좌표 시스템'을 가정 합니다. 이 3D 공간의 모든 위치는 3 개 이하의 구성 요소를 완전히 식별해야합니다. 따라서 3 개의 거리 측정으로 구한 3 개의 구가 서로 다른 두 점에서 교차하더라도 GPS 시스템이 가정 하는 [ 지구 중심 + 지구 고정 ] 특성 으로 인해이 점 중 하나가 쓸모 없게됩니다 . 우리는 지구 대기권 아래 위치에 관심 이 있습니다. 3 개의 위성을 사용하여 '완벽한'수신기 클럭 (고가의 원자 / 광학 클럭 포함)으로 3 개의 위치 치수를 결정할 수 있습니다.

! YES !, 당신은 얻을 수 있었다! 사용중인 GPS 수신기에 원자 시계가 장착 된 경우 3 개의 위성이있는 3D 위치 수정. (두 번째 점의 제거는, 위의 그림의 왼쪽 아래 그림에, "직관적"이 깊은 공간 어딘가에 해당로 이루어집니다. 이 때문에 , 왜 위성이 특정 별자리 (~ 자신의 설정에 있습니다 GPS 이유가있다 하늘 위) : !! 이상 24 GPS 위성, ~ 20,000kms 위의 6 개의 궤도면, 각 평면에 4 개의 위성,이 평면들 사이의 60도, 적도면과 관련하여 55도 경사, GIVES YOU 당신이 지구에 (거의) 모든 장소에서 "연결"할 수 있습니다 5-8 위성 3 개 위성의 3D 위치 FIX 제공하기 위해 지구 ON을. 우리가 지구의 "내부 및 외부"물체를 찾는 것에 대해 이야기하고 있다면, 그렇습니다. 마지막 단계에서 두 개의 가능한 교차점 중 하나를 제거하려면 적어도 하나 이상의 위성이 필요합니다. 이것은 질문이 아니 었습니까?

실제로 GPS 수신기에 고가의 시계를 배치하는 것은 거의 불가능하고 실현 가능하지 않으며 대신 특정 높이 (예 : z 치수) 측정이 추정됩니다. 따라서 원래 필요했던 4 가지 중 1 차원 측정을 제거 할 수 있습니다. 가정 된 높이는 해수면 또는 (일반적으로) 고도계 장착 항공기의 고도 일 수 있습니다.

버리는 것으로 선택되는 높이 치수입니다. 이는 상대적으로 가장 중요하지 않기 때문에 버려집니다. 4 가지의 필요한 치수 측정 (x, y, z, 시간) 중에서, 위성 신호 (전자파)가 광속으로 이동하고 ~ 0.07 원 자초 내에 수신기에 도달하기 때문에 시간은 항상 해결되어야한다. 따라서 GPS 수신기의 상대적으로 저렴한 내부 클록에서 약간의 부정확성은 신호가 극한의 광속으로 이동하는 것으로 가정되는 추가 거리로 인해 "매우 잘못된"위치 고정을 제공 할 것입니다. 그리고 다른 두 차원은 GPS 수신기를 지구 표면의 일부 (경도, 위도) 쌍에 배치합니다.

4 개 이상의 위성이 추가 '시차 쌍'을 도입하여 더 나은 정확도를 제공합니다. 4 차원 요구 사항은 여전히 ​​남아 있지만 독립 방정식의 수는 4를 초과하여 증가합니다. 이로 인해 여러 해를 가진 방정식 시스템이 과도하게 결정됩니다. 과도하게 결정된 시스템은 대략적인 것입니다! 숫자 방법 (예 : 최소 제곱) 이 경우 최소 제곱 법은 오차 제곱의 합을 최소화하여 모든 시간 측정 (추가 치수 포함)에 가장 적합한 위치 (GPS 수신기)를 제공합니다.


(1) 글로벌 포지셔닝 시스템 개요, Peter H. Dana, 1994 년 오스틴 텍사스 대학교 지리학과
http://www.colorado.edu/geography/gcraft/notes/gps/gps_f.html
(마스터 GPS 제어 시설은 콜로라도, Schriever 공군 기지에 위치하고 있습니다)

(2) GPS를 이용한 위치 결정, Dr. Anja Koehne, Michael Wößner, Öko-Institut (응용 생명 연구소), 독일 프라이 부르크 임 브리스 가우
http://www.kowoma.de/en/gps/positioning.htm

(3) GPS에 대한 결정되지 않은 선형 시스템, Dan Kalman
https://www.maa.org/sites/default/files/pdf/upload_library/22/Polya/Kalman.pdf

(4) 화려한 삽화를 위해
http://www.colorado.edu/geography/gcraft/notes/gps/gif/figure09.gif
http://www.colorado.edu/geography/gcraft/notes/gps/gif/ ecefxyz.gif
http://www.colorado.edu/geography/gcraft/notes/gps/gif/gpsxyz.gif
http://www.colorado.edu/geography/gcraft/notes/gps/gif/navigate.gif


>> 부정확


" 네 개의 구면은 일반적으로 교차하지 않습니다.이 때문에 교차 방정식을 찾기 위해 항법 방정식을 풀 때이 솔루션은 정확한 시간과 함께 수신기의 위치를 ​​제공하므로 매우 큰 필요가 없어집니다. , 비싸고 전력이 부족한 시계입니다. "
http://en.wikipedia.org/wiki/Global_Positioning_System#Basic_concept_of_GPS

측정 값이 정확하지 않기 때문에 "일반적으로"라고 표시됩니다. 그렇지 않으면 정확히 한 지점 에서 교차 합니다. 4 개의 위성에서 4 개의 부정확 한 거리 측정 값을 얻습니다. 위성은 원자 시계를 사용하기 때문에 원자력 시계를 사용하기 때문에 (4 개의 측정 값 모두에서 동일하지 않음) GPS 시계 표시와 관련하여 정확하고 GPS 시간 눈금에 대해 정확하게 측정합니다. 또한 측정에서의 부정확 한 시계도 동일하게 유지됩니다 하나의 특정 GPS 수신기에 대해 이야기하고 있기 때문입니다. 측정에서 정확하고 부정확 한 클럭과 부정확성이 일정하기 때문에 4 개의 구의 교차 볼륨을 단일 교차 지점으로 줄이는 보정 값은 하나만있을 수 있습니다. 이 값은 부정확 한 시간을 나타냅니다.


(5) UTC 시계는 현재 GPS 시계보다 16 초 뒤입니다 (2012-11-14).
http://www.leapsecond.com/java/gpsclock.htm

(6) GPS 수신기 잠금 방법, Thomas A. Clark, NASA의 Goddard 우주 비행 센터
http://gpsinformation.net/main/gpslock.htm

(7) Radio Controlled Clock은 얼마나 정확합니까?, Michael A Lombardi, Maryland NIST 시간 및 주파수 부서
http://tf.nist.gov/general/pdf/2429.pdf

이러한 설명에 감사드립니다. 우리 사이트에 오신 것을 환영합니다! (BTW, 하나 이상의 제곱 법은 gis.stackexchange.com/a/40678 의 답장에 설명되어 있으며 설명되어 있습니다. 컨텍스트는 2D 포지셔닝이지만 솔루션은 여러 치수에 적용됩니다.)
— whuber

와. 미친 서식과 대문자를 제거하면이 답변의 가독성이 크게 향상됩니다. 나는 그것을 직접 시도하는 것이 조금 무서워 ..
— naught101

yo >> ur! 답변! I $ * very # difFicul! t0 읽기 ...
— Mehrdad


6

"교차하는 구체"에 대한이 모든 이야기는 사실 일 수 없습니다. 이유는 다음과 같습니다.

  1. 하나의 위성에서 신호를 수신하면 해당 정보가 메시지로 전송되어 전송 된 시간과 정확한 시간이 어디인지 알 수 있습니다. GPS 시스템에서 모든 원자 시계는 지상에서 제어 신호를 통해 + 3 나노초의 정확도까지 동기화 상태를 유지합니다. 그러나 현지 시간이 다르기 때문에 위성까지의 거리, 따라서 구를 계산할 수 없습니다. 빛이 초당 299,792,458 미터로 이동하기 때문에 현지 시간이 위성 시간과 1 밀리 초 만 맞지 않는 경우 약 300km의 거리 오류가 발생합니다!
  2. 두 개의 위성을 사용하면 두 메시지의 전송 시간과 현지 시간의 차이를 계산하여 두 위성의 상대 거리를 계산할 수 있습니다. 따라서 3 차원에서 쌍곡선을 따라 위치를 플롯 할 수 있습니다 . 쌍곡선의 표면은 두 시간 차이가 의미가있는 공간의 모든 위치와 가능한 위치를 나타냅니다.
  3. 세 개의 위성으로 두 쌍곡선을 계산할 수 있습니다. 그들의 교차점은 쌍곡선입니다. 당신은 그것을 따라 어디든지 될 수 있습니다.
  4. 4 개의 위성을 사용하면 3 개의 쌍곡선의 교차점을 계산하고 공간에서의 위치를 ​​유도하여 대기 지연의 영향을 줄일 수 있습니다.

대기 지연을 고려하려면 동일한 위성에서 다른 주파수로 전송 된 두 신호의 지연을 비교하거나 두 개의 다른 위치에서 본 동일한 신호의 판독 값 ( "차동 GPS")을 비교해야합니다. 최신 GPS 시스템은 L1 및 L2 주파수에서 두 개의 암호화 된 군사 신호를 상관시켜이 정보를 얻습니다.


2
귀하의 진술을 이해하는 데 어려움을 겪고 있습니다. 명세서의 All this talk of "intersecting spheres" cannot possibly be true어느 부분에 문제가 있습니까? 구 부분? 또는 다른 것?
— Devdatta Tengshe

3

일부 답변은 가깝지만 완전히 명확하지는 않습니다.

저는 90 년대 초 영국 남서부에서 최초의 비 군사 차등 GPS 방송국을 개발하는 데 2 ​​년을 보냈던 3 인 팀의 일원 이었지만 몇 가지 특별한 질문을 받았습니다. 3 또는 4가 그들 중 하나입니다.

이를 설명하기 위해서는 지상파 무선 항법 시스템으로 시작하는 것이 가장 좋습니다. 해변의 고정 된 알려진 지점 (1 번 스테이션)에서 신호 하나를 가져와 해상 선박에서 신호를 보냅니다. 선박은 빔이 얼마나 오랫동안 이동했는지와 스테이션 # 1의 정확한 위치를 알고 있습니다. 빔이 고정 점을 떠난 시간이 전송 된 신호에 각인되기 때문에이를 알고 있습니다. 따라서 'B'초)-따라서 전파의 빛의 속도 (C)를 고려할 때 선박은 스테이션 # 1에서 (BA) XC 여야합니다.이 답변은 Range1입니다.

'A'초 동시에 신호를 시작한 다른 알려진 지점 인 Station2를 사용하십시오. 그러나 Station2는 Range2를 제공하는 다른 알려진 지점에 있습니다. Range2에서 당신은 당신의 배가 Range1을 따라 있다는 것을 알고 있습니다.

세 번째 스테이션과 동일한 작업을 수행하면 세 가지 범위가 모두 교차됩니다. 그러나 그들은 완벽하게 교차하지 않습니다 ... 이제까지!

이것은 모든 전파에 영향을 미치는 대기, 간섭, 전파 지연 때문입니다. 3 개 범위의 교차점은 2 차원 평면 (X 및 Y-LAT AND LON 또는 Northing and Easting)에서 오류 삼각형 (따라서 삼각 분할)을 제공합니다. 이제 고도 (H)를 얻으려면 네 번째 범위 (추정 범위-Range4)가 필요합니다.이 범위는 XY 및 Z-LAT LON 및 높이의 3 차원 위치를 제공합니다.

이제 모든 스테이션을 가져 와서 GPS로 우주에 고정시키고 우주선이 4면 3D 오류 삼각형의 어딘가에 위치하고 있으며 모든면에서 약간 구부러져 있습니다.


0

답은 여기에 있습니다. (2D에서는 3 쌍의 쌍곡선 (3 위성)이 필요합니다. 3 쌍의 쌍곡선 (4 위성)이 필요합니다. Desmond Schmidt가 맞습니다)

http://hayabusa.slovakforum.net/t263-topic#2570

... 슬로바키아어 언어로 죄송합니다 (내 영어가 잘못되었습니다). 그림과 작은 계산으로 모든 것을 설명합니다. Google 번역기를 사용할 수 있습니다.


당사 사이트를 사용함과 동시에 당사의 쿠키 정책과 개인정보 보호정책을 읽고 이해하였음을 인정하는 것으로 간주합니다.
Licensed under cc by-sa 3.0 with attribution required.